

S kontinuiranom težnjom za učinkovitošću motora, proizvođači motora postupno priznaju rotore sa zatvorenim utorima. Zatrofazni asinhroni motorGubitak vibracija impulsa nastaje prilikom rotacije zbog postojanja utora na zubima statora i rotora. Ako rotor ima zatvoreni utor, efektivni zračni raspor se skraćuje, a pulsiranje magnetskog polja zračnog raspora se slabi, što smanjuje pobudni magnetski potencijal i smanjuje gubitak harmonijskog magnetskog polja, što pomaže u poboljšanju performansi motora.
Smjer luka3-fazni indukcijski motorje važan parametar rotora sa zatvorenim utorom. Kada je tip utora rotora isti, odabir različitih visina luka imat će različite stupnjeve utjecaja na performanse motora. Teško je provjeriti ujednačenost rotora sa zatvorenim utorom jer nema zareza, a lako je imati skriveni problem nazubljenosti i povećati nekontrolirane faktore.
Korištenje zatvorenog utora rotora ne samo da može smanjiti gubitke zbog rasipanja i gubitka u željezu motora, već i povećati reaktanciju curenja rotora, što rezultira smanjenjem faktora snage, povećanjem struje opterećenja statora i povećanjem gubitaka statora. Početni moment i početna struja se smanjuju, a brzina klizanja se povećava. Stoga, pri korištenju zatvorenog utora, promjenu podataka o performansama treba uzeti u obzir istovremeno, kako bi ukupne performanse motora bile optimalne.
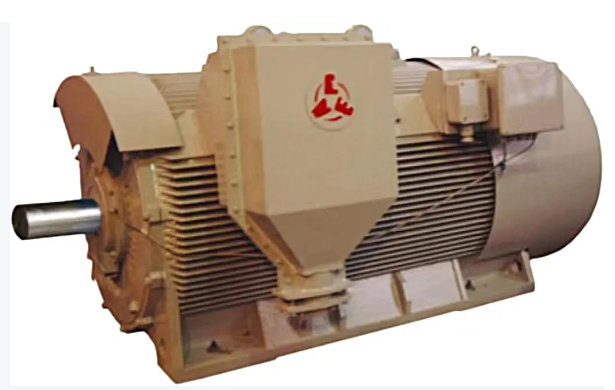
Indukcijski motorodnosi se na vrstu motora koji ovisi o elektromagnetskoj indukciji između rotora kako bi inducirao struju u rotoru i postigao elektromehaničku pretvorbu energije. Stator indukcijskog motora sastoji se od tri dijela: jezgre statora, namota statora i okvira. Rotor se sastoji od jezgre rotora, namota rotora i rotirajućeg vratila. Jezgra rotora također je dio glavnog magnetskog kruga, obično sastavljenog od limova silicijskog čelika debljine 0,5 mm složenih jedan na drugi, a jezgra je pričvršćena na rotirajuće vratilo ili nosač rotora. Vanjski dio cijelog rotora je cilindričan.
Namoti rotora podijeljeni su u dvije vrste: kavezni i namoti s namotom. U normalnim okolnostima, brzina rotora asinkronog motora uvijek je nešto niža ili nešto veća od brzine rotirajućeg magnetskog polja (sinkrona brzina), pa se asinkroni motor naziva i "asinkroni motor". Kada se opterećenje asinkronog motora promijeni, brzina i brzina klizanja rotora će se shodno tome promijeniti, tako da će se elektromotorna sila, struja i elektromagnetski moment u rotorskom vodiču odgovarajuće promijeniti kako bi se zadovoljile potrebe opterećenja. Ovisno o pozitivnoj i negativnoj brzini klizanja i veličini, asinkroni motor ima tri radna stanja: motor, generator i elektromagnetska kočnica.
Vrijeme objave: 29. rujna 2024.